Che cos'è la segmentazione delle immagini?
La segmentazione è il processo di partizionamento di un'immagine in un insieme di regioni significative per un'ulteriore analisi
Uno dei problemi più antichi e ampiamente studiati nella visione artificiale
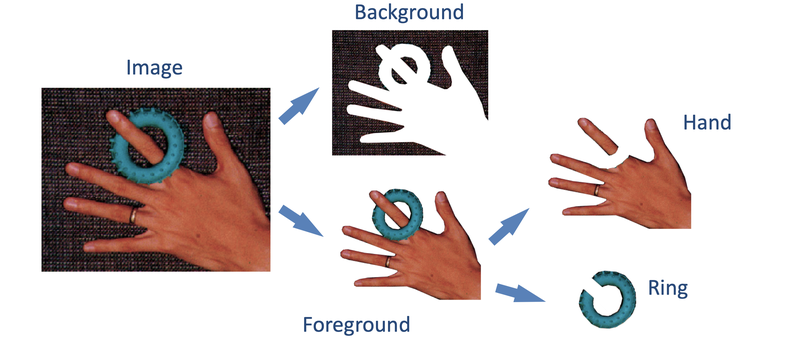
Proprietà delle regioni per facilitare la segmentazione delle immagini
- Le regioni dovrebbero essere uniformi / omogenee rispetto ad alcune caratteristiche
- L'interno delle regioni dovrebbe essere semplice e privo di fori o parti mancanti
- Le regioni adiacenti dovrebbero presentare valori significativamente diversi rispetto alle caratteristiche per cui sono singolarmente uniformi
- I contorni di ciascuna regione dovrebbero essere regolari e spazialmente accurati
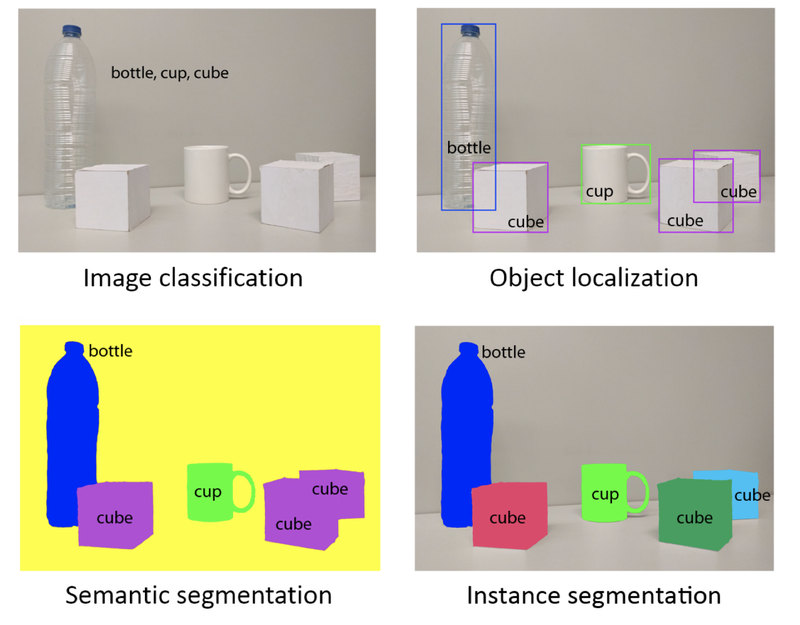
Diversi livelli di identificazione e segmentazione delle regioni
Approcci alla segmentazione
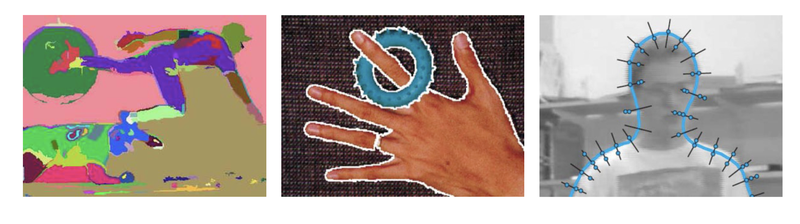
- Basato su regioni
- Basato su contorni
- Basato su template matching
- Basato su divisione e fusione (splitting and merging)
- Basato su ottimizzazione globale
Problematiche e sfide
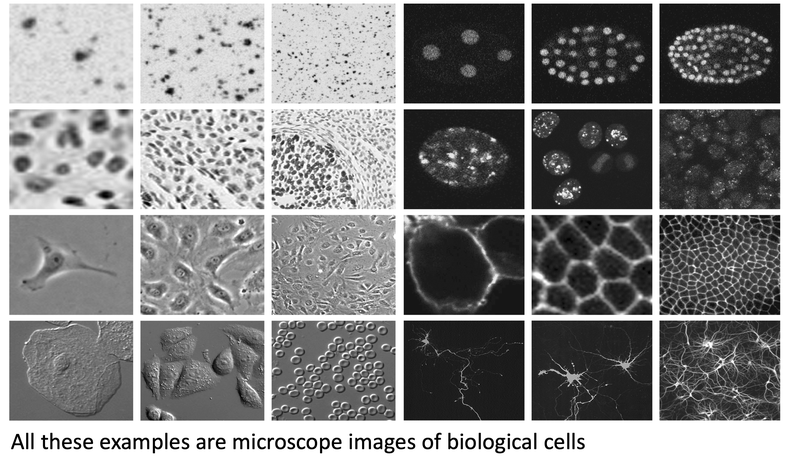
- Finora non esiste un unico metodo di segmentazione che funzioni bene per tutti i problemi
- Una conoscenza specifica del dominio applicativo è solitamente essenziale per lo sviluppo di metodi di visione artificiale efficaci per la segmentazione
- Anche all'interno di uno stesso dominio applicativo, le immagini possono variare notevolmente
Sogliatura (Thresholding)
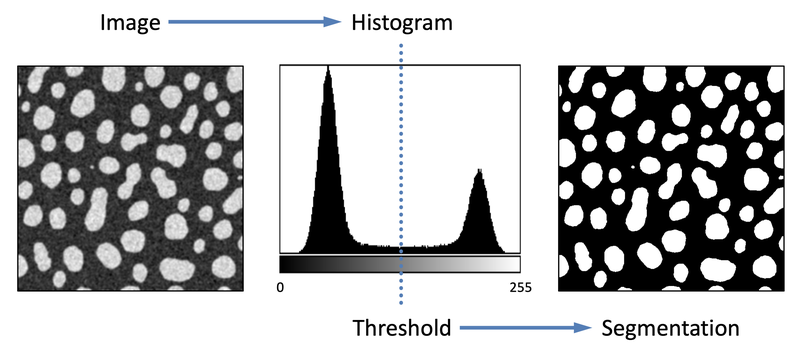
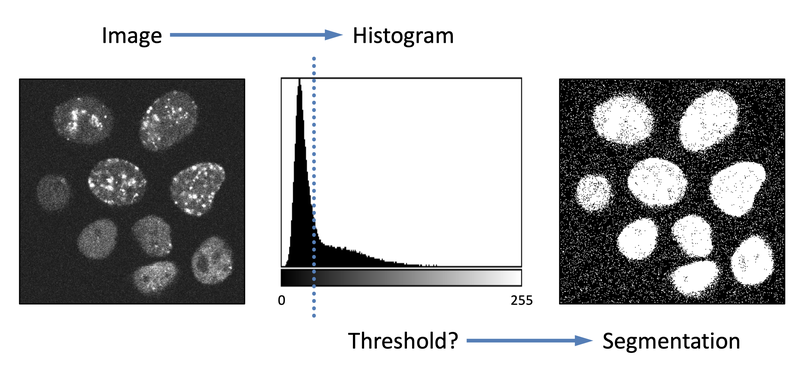
Problematico se le regioni presentano distribuzioni di intensità sovrapposte
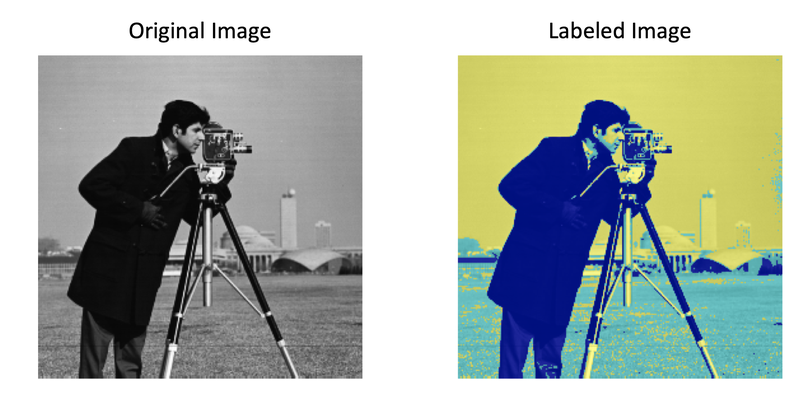
Clustering K-Means
Può funzionare se il numero di cluster è noto a priori
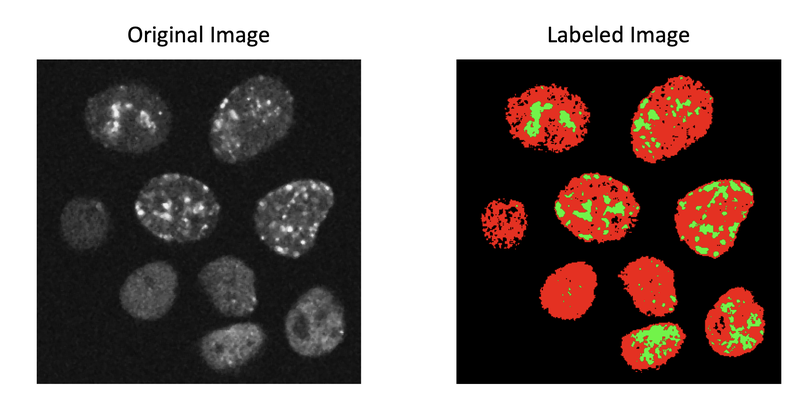
Problematico se il numero di cluster non è noto a priori
Classificazione basata su caratteristiche (feature)
Segmentazione mediante estrazione di feature a livello di patch con finestra scorrevole e successiva classificazione… richiede molti campioni per l'addestramento
Divisione e fusione di regioni
Approccio computazionale di base
- Suddividere ricorsivamente l'intera immagine in parti sulla base delle statistiche di regione
- Fondere ricorsivamente le regioni tra loro in modo gerarchico
- Combinare sequenzialmente divisione e fusione
Divisione e fusione di regioni
- La tecnica più semplice possibile
– Applicare la sogliatura e quindi calcolare le componenti connesse
– Raramente sufficiente a causa dell'illuminazione e delle variazioni statistiche interne all'oggetto
Algoritmo delle componenti connesse
- Primo passaggio
N4
N8
– Controllare ogni pixel (da in alto a sinistra a in basso a destra)
– Se è un pixel appartenente all'oggetto, controllarne i vicini (𝑁𝑁 4 o 𝑁𝑁 8 )
– Se nessun vicino possiede un'etichetta, assegnare una nuova etichetta
– Se i vicini possiedono etichette, assegnare la più piccola
– Registrare le equivalenze tra etichette durante l'assegnazione
Insiemi di equivalenza {1,2,6} {3,4,5}
- Secondo passaggio
– Controllare ogni pixel (da in alto a sinistra a in basso a destra)
– Sostituire ciascuna etichetta con la sua equivalente più piccola
– Tutti i pixel di sfondo assumono come valore predefinito l'etichetta zero
Divisione delle regioni
- Clustering nello spazio di misura
– Si assume che le regioni omogenee nell'immagine appaiano come cluster nello spazio di misura (semplice esempio: l'istogramma)
– Ottimizzare le metriche di similarità intra-regione e di dissimilarità inter-regione
– Il clustering può essere effettuato individuando le valli nello spazio e definendo gli intervalli compresi tra di esse come i cluster
– La segmentazione consiste nel mappare nuovamente i cluster nel dominio dell'immagine
– Le componenti connesse delle etichette dei cluster costituiscono i segmenti
Fusione mediante accrescimento delle regioni (region growing)
– Definire una misura di similarità
– Partire da un pixel seme per la regione
– Aggiungere i pixel vicini alla regione se risultano simili
– Ripetere il passaggio precedente fino a quando non ci sono più pixel simili
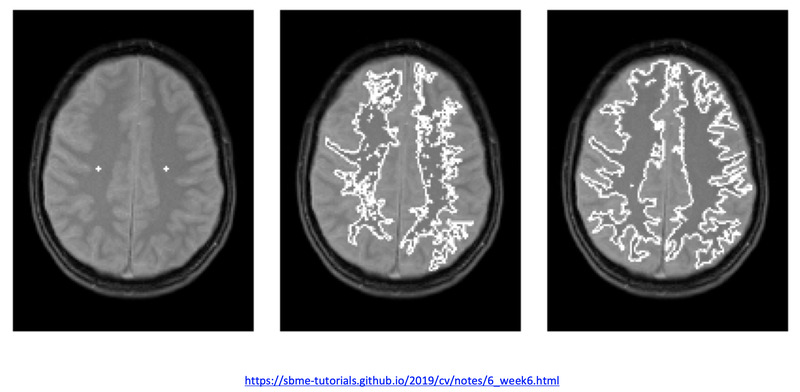
Segmentazione Watershed (spartiacque)
Basata sull'analogia dell'immersione di una superficie topografica
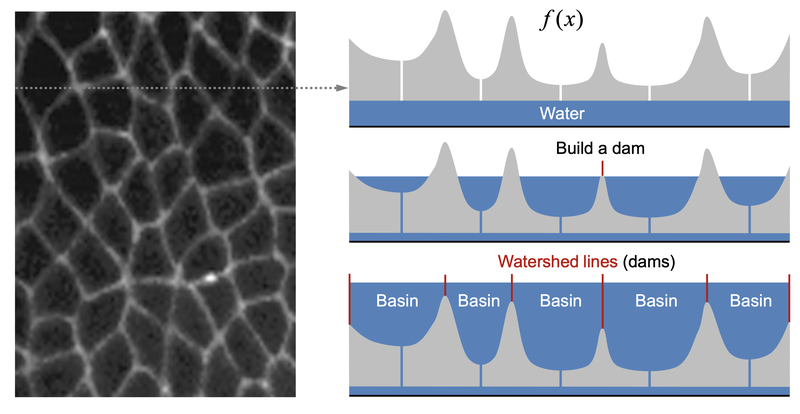
Algoritmo di allagamento di Meyer
1) Scegliere un insieme di marcatori per avviare l'allagamento. Questi potrebbero essere, ad esempio, tutti i minimi locali. Assegnare a ciascuno un'etichetta diversa.
2) Inserire i pixel vicini di ciascun marcatore in una coda di priorità. Un pixel con valore di grigio più simile ha priorità più elevata.
3) Estrarre dalla coda il pixel con il livello di priorità più elevato. Se i vicini del pixel estratto che sono già stati etichettati hanno tutti la stessa etichetta, assegnare al pixel tale etichetta. Inserire nella coda tutti i vicini non etichettati che non sono mai stati inseriti nella coda.
4) Ripetere il passaggio 3 fino a quando la coda non è vuota.
I pixel non etichettati risultanti costituiscono le linee di spartiacque (watershed)
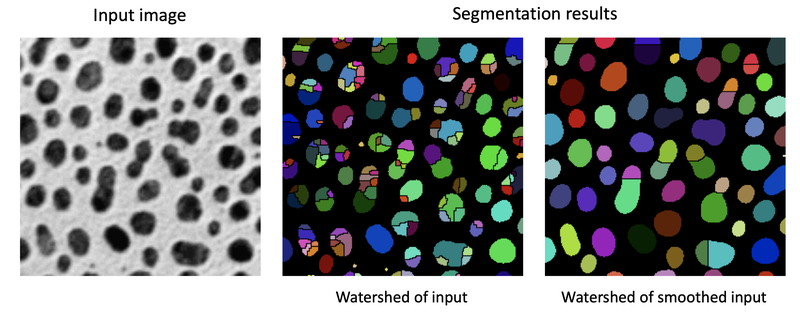
Regioni Estremali Massimamente Stabili (MSER)
- Fondamenti delle regioni estremali massimamente stabili (MSER)
– Componenti connesse caratterizzate da un'intensità quasi uniforme circondate da uno sfondo contrastante
– Costruite attraverso un processo di applicazione di soglie multiple e analisi della forma delle componenti connesse
– Le regioni selezionate sono componenti connesse la cui forma rimane virtualmente invariata lungo un ampio insieme di soglie.