Qu'est-ce que la segmentation d'image ?
La segmentation est le processus consistant à partitionner une image en un ensemble de régions significatives pour une analyse ultérieure
L'un des problèmes les plus anciens et les plus largement étudiés en vision par ordinateur
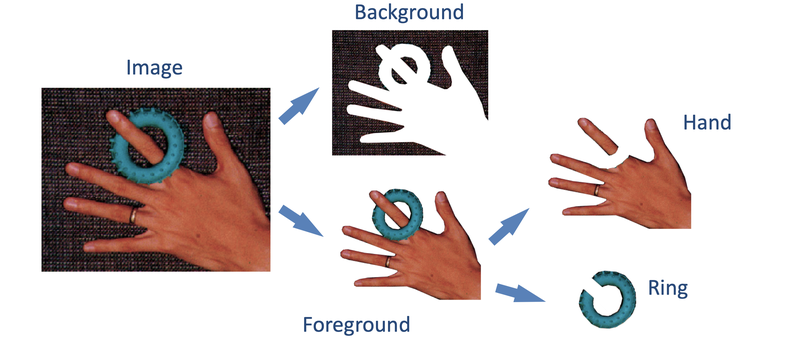
Propriétés des régions pour faciliter la segmentation d'image
- Les régions doivent être uniformes / homogènes selon certaines caractéristiques
- L'intérieur des régions doit être simple et sans trous ni parties manquantes
- Les régions adjacentes doivent avoir des valeurs significativement différentes selon les caractéristiques pour lesquelles elles sont individuellement uniformes
- Les frontières de chaque région doivent être lisses et spatialement précises
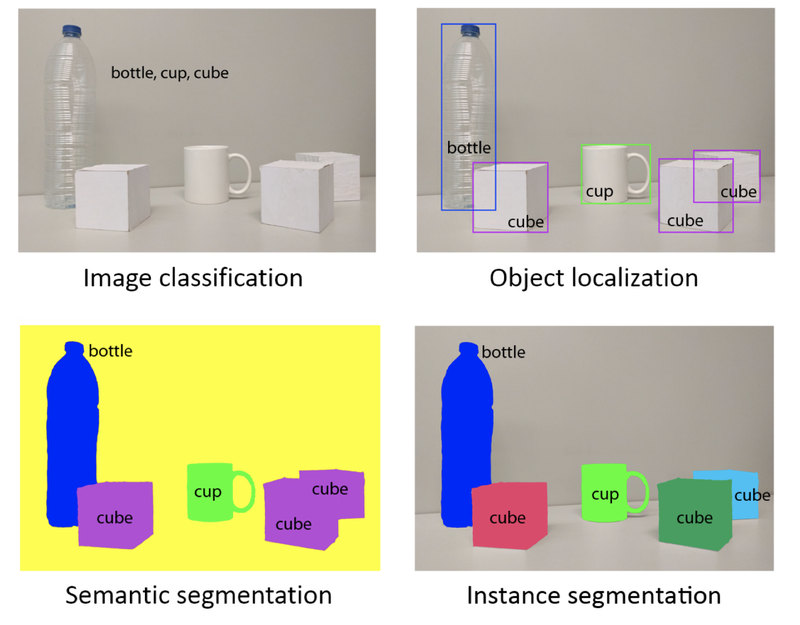
Différents niveaux d'identification et de segmentation de régions
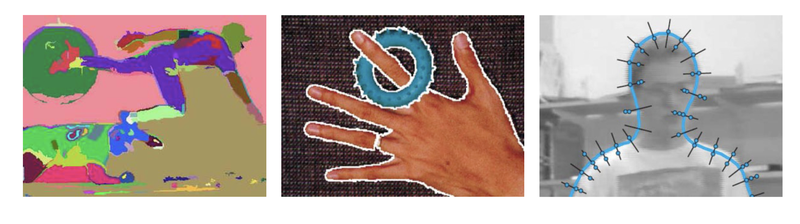
Approches de segmentation
- Basée sur les régions
- Basée sur les contours
- Basée sur la mise en correspondance de modèles (template matching)
- Basée sur la division et la fusion
- Basée sur l'optimisation globale
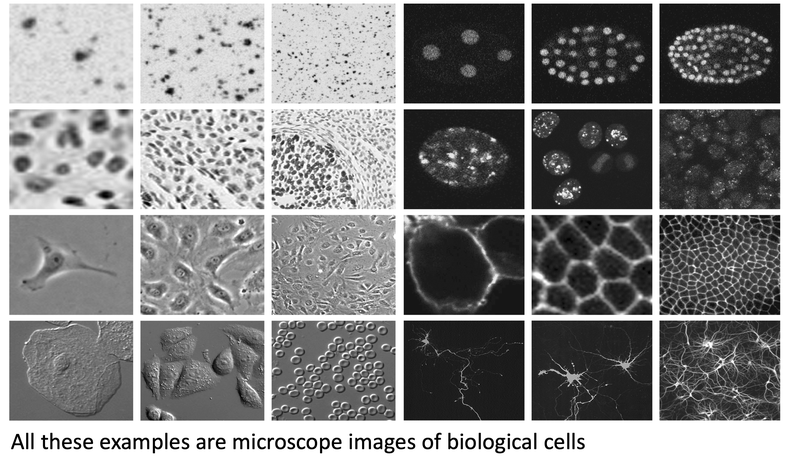
Problèmes et défis
- Jusqu'à présent, il n'existe aucune méthode de segmentation unique qui fonctionne bien pour tous les problèmes
- La connaissance métier spécifique à l'application est généralement essentielle pour le développement de méthodes de vision par ordinateur efficaces pour la segmentation
- Même au sein d'un même domaine d'application, les images peuvent varier considérablement
Seuillage
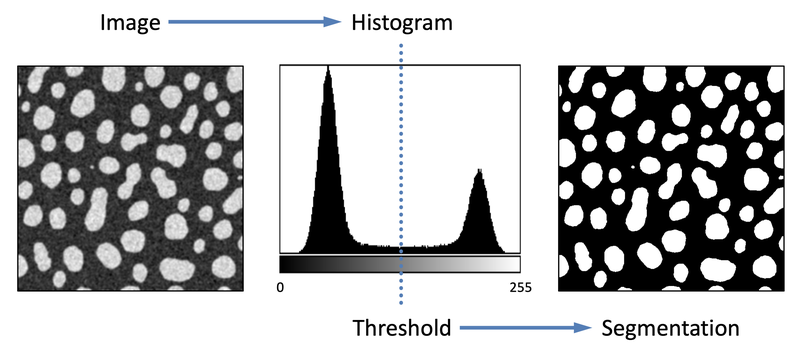
Problématique si les régions présentent des distributions d'intensité qui se chevauchent
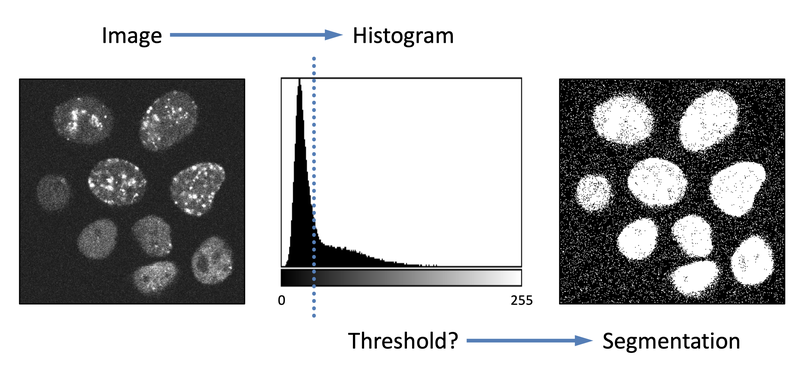
Partitionnement par K-moyennes (K-Means)
Peut fonctionner si le nombre de clusters est connu a priori
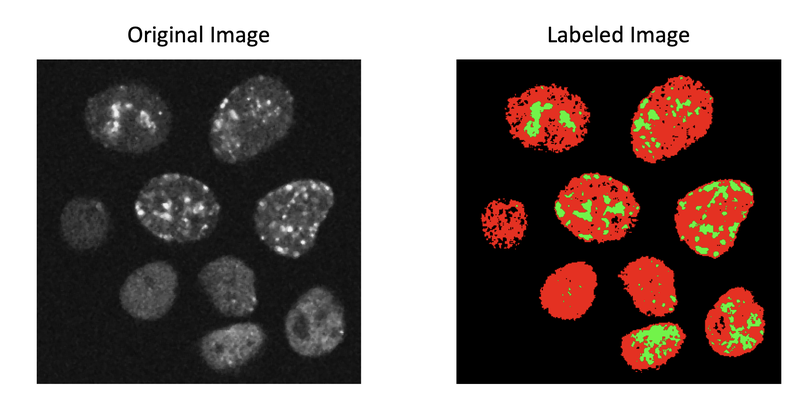
Problématique si le nombre de clusters n'est pas connu a priori
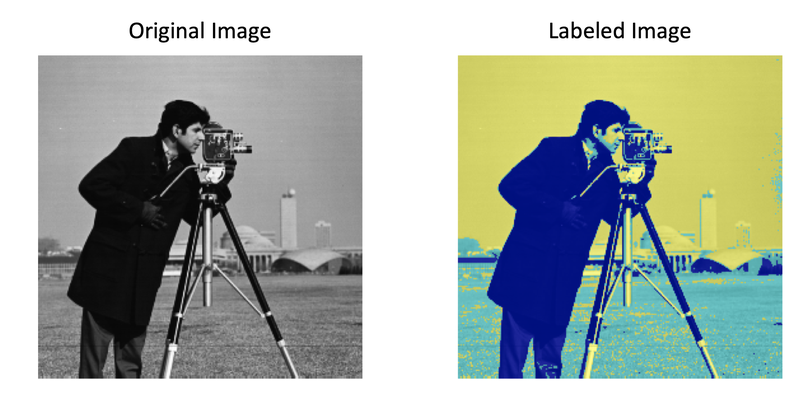
Classification basée sur les caractéristiques
Segmentation par extraction de caractéristiques par patchs glissants puis classification… nécessite de nombreux exemples pour l'apprentissage
Division et fusion de régions
Approche computationnelle de base
- Diviser récursivement l'ensemble de l'image en morceaux en se basant sur les statistiques de région
- Fusionner récursivement les régions ensemble de manière hiérarchique
- Combiner séquentiellement la division et la fusion
Division et fusion de régions
- La technique la plus simple possible
– Appliquer un seuillage puis calculer les composantes connexes
– Rarement suffisant en raison de l'éclairage et des variations statistiques intra-objet
Algorithme des composantes connexes
- Première passe
N4
N8
– Vérifier chaque pixel (de haut en bas, de gauche à droite)
– S'il s'agit d'un pixel d'objet, vérifier ses voisins (𝑁𝑁 4 ou 𝑁𝑁 8 )
– Si aucun voisin n'a d'étiquette, attribuer une nouvelle étiquette
– Si les voisins ont des étiquettes, attribuer la plus petite
– Enregistrer les équivalences d'étiquettes pendant l'attribution
Ensembles d'équivalence {1,2,6} {3,4,5}
- Seconde passe
– Vérifier chaque pixel (de haut en bas, de gauche à droite)
– Remplacer chaque étiquette par sa plus petite équivalente
– Tous les pixels d'arrière-plan prennent par défaut l'étiquette zéro
Division de région
- Clustering dans l'espace de mesure
– Supposer que les régions homogènes de l'image apparaissent sous forme de clusters dans l'espace de mesure (exemple simple : l'histogramme)
– Optimiser les métriques de similarité intra-région et de dissimilarité inter-régions
– Le clustering peut être accompli en trouvant les vallées dans l'espace et en déclarant les intervalles situés entre elles comme les clusters
– La segmentation consiste à réassigner les clusters au domaine de l'image
– Les composantes connexes des étiquettes de cluster constituent les segments
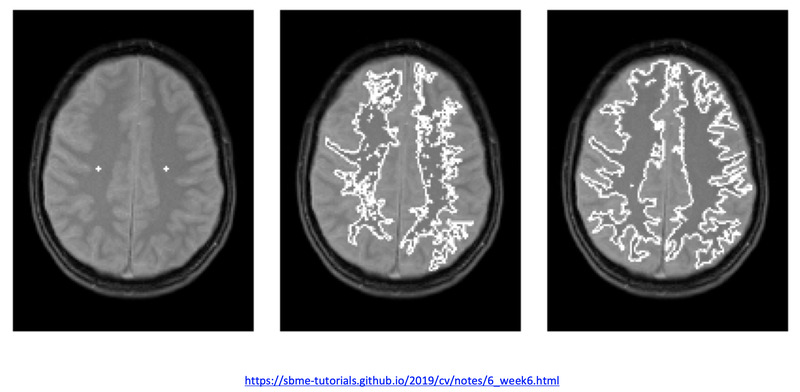
Fusion par croissance de région
– Définir une mesure de similarité
– Partir d'un pixel germe pour la région
– Ajouter les pixels voisins à la région s'ils sont similaires
– Répéter l'étape précédente jusqu'à ce qu'il n'y ait plus de pixels similaires
Segmentation par ligne de partage des eaux
Basée sur l'analogie de l'immersion d'une surface topographique
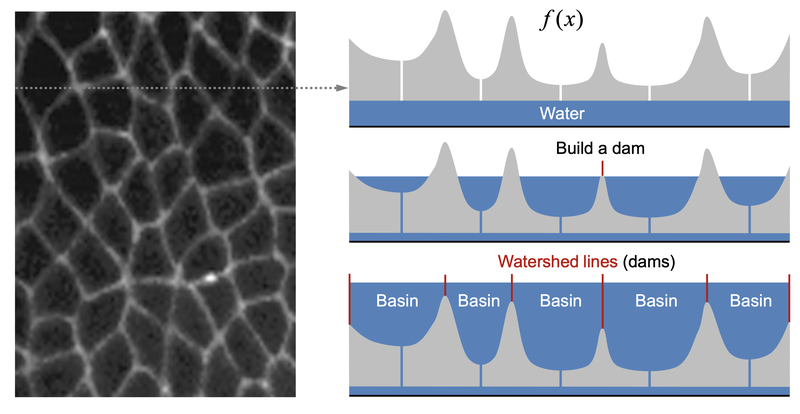
Algorithme d'inondation de Meyer
1) Choisir un ensemble de marqueurs pour démarrer l'inondation. Il peut s'agir, par exemple, de tous les minima locaux. Donner à chacun une étiquette différente.
2) Placer les pixels voisins de chaque marqueur dans une file d'attente à priorité. Un pixel ayant une valeur de gris plus similaire a une priorité plus élevée.
3) Extraire de la file le pixel ayant le niveau de priorité le plus élevé. Si les voisins du pixel extrait qui ont déjà été étiquetés ont tous la même étiquette, attribuer alors cette même étiquette au pixel. Placer dans la file tous les voisins non étiquetés qui n'y ont jamais été.
4) Répéter l'étape 3 jusqu'à ce que la file soit vide.
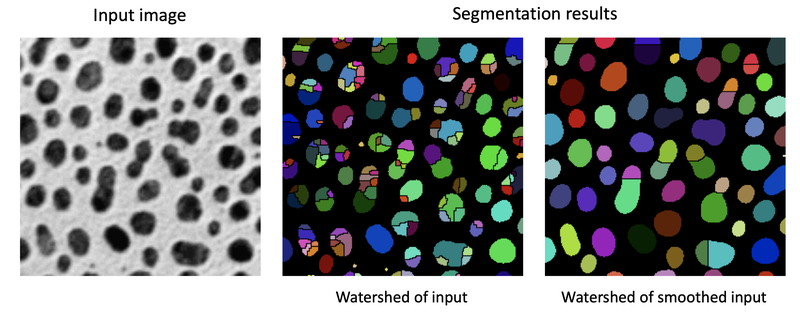
Les pixels non étiquetés résultants constituent les lignes de partage des eaux
Régions extrémales maximalement stables
- Bases des régions extrémales maximalement stables (MSER)
– Composantes connexes caractérisées par une intensité presque uniforme entourée d'un arrière-plan contrasté
– Construites par un processus d'essai de plusieurs seuils et d'analyse de la forme des composantes connexes
– Les régions sélectionnées sont des composantes connexes dont la forme demeure pratiquement inchangée sur un large ensemble de seuils.