Características de imagen
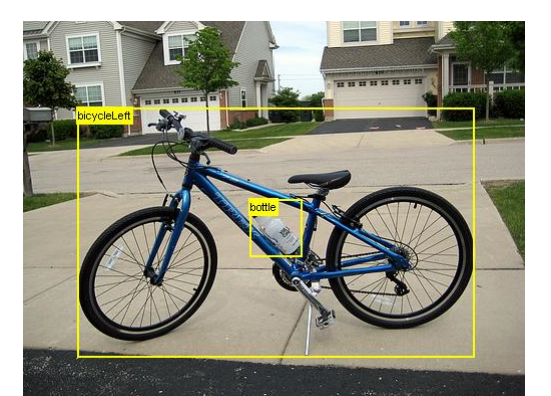
- Las características de imagen son esencialmente vectores que constituyen una representación compacta de imágenes •
- Representan información importante mostrada en una imagen •
- Ejemplos intuitivos de características de imagen:
- Blobs (regiones) –
- Bordes –
- Esquinas –
- Crestas –
- Círculos –
- Elipses –
- Líneas –
- Etc.…
Necesitamos representar las imágenes como vectores de características para un procesamiento posterior de manera más eficiente y robusta
Los ejemplos de procesamiento posterior incluyen: –
- Detección de objetos –
- Segmentación de imágenes –
- Clasificación de imágenes –
- Recuperación de imágenes basada en contenido –
- Unión de imágenes –
- Seguimiento de objetos
Propiedades de las características
- ¿Por qué no utilizar directamente los valores de los píxeles? –
- Los valores de los píxeles cambian con la intensidad de la luz, el color y la dirección – También cambian con la orientación de la cámara – Y son altamente redundantes • Repetibilidad (robustez) – Deben poder detectarse en las mismas ubicaciones en diferentes imágenes a pesar de los cambios de iluminación y punto de vista • Salicidad (carácter descriptivo) – Los puntos salientes similares en diferentes imágenes deben tener características similares • Compacidad (eficiencia) – Menos características – Características más pequeñas
Preprocesamiento de imágenes
Representación de características
Reconocimiento de patrones
Posprocesamiento
Tipos de características
- Características de color –
- Histograma de color –
- Momentos de color •
- Características de textura –
- Características de textura de Haralick –
- Patrones binarios locales (LBP) – Transformada de características invariante a la escala (SIFT) –
- Codificación de características de textura •
- Características de forma –
- Características básicas de forma –
- Contexto de forma –
- Histograma de gradientes orientados (HOG)
Características de color
El color es la característica más sencilla de calcular y es invariante al escalado, traslación y rotación de la imagen • Ejemplo: recuperación de imágenes basada en color
Histograma de color
Representa la distribución global de los colores de los píxeles en una imagen – Paso 1: Construir un histograma para cada canal de color (R, G, B) – Paso 2: Concatenar los histogramas (vectores) de todos los canales como el vector de características final
Momentos de color
Ejemplo de aplicación
Características de textura
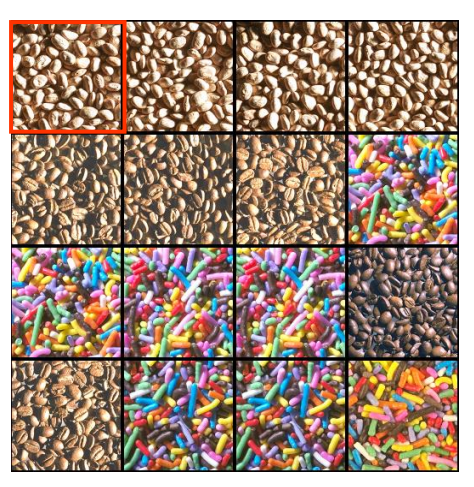
- La textura es una potente característica discriminatoria para identificar patrones visuales con propiedades de homogeneidad que no pueden derivarse únicamente de la presencia de un solo color o intensidad •
- Ejemplo: clasificación de texturas
Características de Haralick
- Las características de Haralick proporcionan un conjunto de descriptores estadísticos de patrones de imagen para capturar la relación espacial entre píxeles vecinos, es decir, texturas –
- Paso 1: Construir la matriz de coocurrencia de niveles de gris (GLCM) –
- Paso 2: Calcular los descriptores de características de Haralick a partir de la GLCM
- Paso 1: Construir las GLCM –
- Dada una distancia d en un ángulo de orientación θ – Calcular el recuento de coocurrencias (o probabilidad) de pasar de un nivel de gris l 1 a otro nivel de gris l 2 con una separación entre muestras de d a lo largo del eje que forma un ángulo θ con el eje x y denotar esto como p(d, θ)(l 1, l 2) – Construir la matriz P(d, θ) siendo los elementos (l 1, l 2) p(d, θ)(l 1, l 2) – Si el número de niveles de gris distintos en la imagen cuantizada es L, entonces la matriz de coocurrencia P será de tamaño L×L
Para mayor eficiencia computacional, el número de niveles de gris (L) se puede reducir mediante agrupamiento en contenedores (similar al binning de histogramas), p. ej., L = 256/n, siendo n un factor constante. – Se pueden construir diferentes matrices de coocurrencia utilizando diversas combinaciones de distancia (d) y direcciones angulares (θ). – Por sí solas, estas matrices de coocurrencia no proporcionan ninguna medida de textura que pueda utilizarse fácilmente como descriptores de textura. – La información de las matrices de coocurrencia debe extraerse adicionalmente como un conjunto de valores de características => descriptores de Haralick.
Ejemplo de aplicación
Transformada de características invariante a la escala
- La característica SIFT describe las características de textura en una región localizada alrededor de un punto clave
- El descriptor SIFT es invariante a la escala uniforme, la orientación y parcialmente invariante a la distorsión afín y a los cambios de iluminación
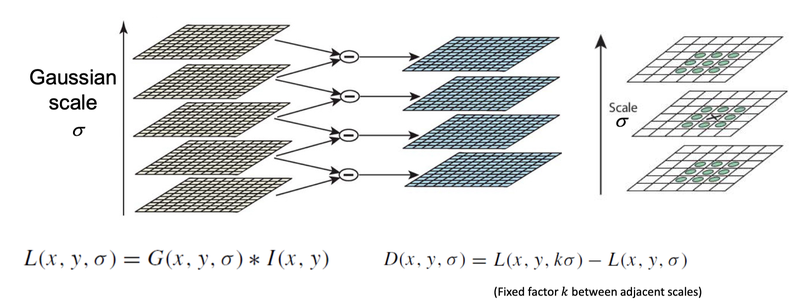
- Detección de extremos en el espacio de escala: Encontrar máximos/mínimos en imágenes DoG(Diferencia de Gaussianas) a través de las escalas
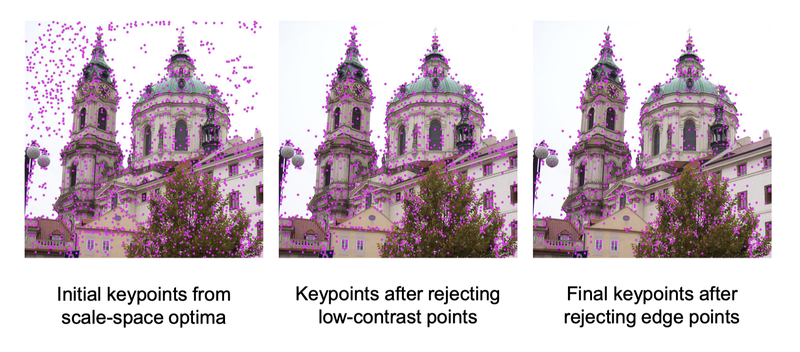
- Localización de puntos clave: Descarte de puntos clave de bajo contraste y eliminación de respuestas de borde
- Asignación de orientación: Lograr invariancia a la rotación
- Descriptor de puntos clave: Calcular histogramas de orientación del gradiente
Detección de extremos SIFT
Detectar máximos y mínimos en el espacio de escala de la imagen
Localización de puntos clave SIFT
- Mejorar y reducir el conjunto de puntos clave encontrados
- Utilizar ajuste cuadrático 3D en el espacio de escala para obtener óptimos subpíxel –
- Rechazar puntos de bajo contraste y de borde mediante análisis hessiano
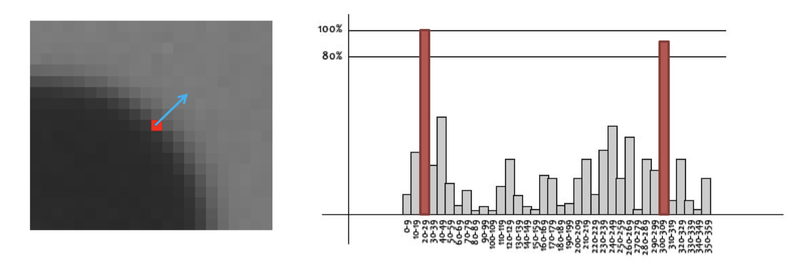
- Estimar la orientación del punto clave utilizando vectores de gradiente locales – Crear un histograma de orientación de vectores de gradiente locales – Encontrar la orientación dominante a partir del pico principal del histograma – Crear un punto clave adicional para el segundo pico más alto si es >80%
Asignación de orientación SIFT
- Estimar la orientación del punto clave utilizando vectores de gradiente locales
- Crear un histograma de orientación de vectores de gradiente locales
- Encontrar la orientación dominante a partir del pico principal del histograma
- Crear un punto clave adicional para el segundo pico más alto si es >80%
Descriptor de puntos clave SIFT
- Matriz de 4 x 4 de histogramas de gradiente ponderados por magnitud
- 8 contenedores en el histograma de orientación del gradiente
- Matriz total de 8 x 4 x 4 = 128 dimensiones
- Matriz de 4 x 4 de histogramas de gradiente ponderados por magnitud
Emparejamiento de descriptores
Unión de imágenes – Encontrar puntos clave SIFT y correspondencias de características
Ajuste y alineación
Dados los puntos emparejados A y B, estimar la transformación Ejemplo para traslación:
Codificación de características
Codificación global de características SIFT locales – Integrar las características locales (descriptores de puntos clave SIFT) de una imagen en un vector global para representar toda la imagen
Método más popular: bolsa de palabras (BoW) – El número variable de características locales de la imagen se codifica en un histograma de dimensión fija para representar cada imagen
- Bolsa de palabras (BoW) – paso 1 – Crear el vocabulario a partir del conjunto de descriptores locales (descriptores de puntos clave SIFT) extraídos de los datos de entrenamiento – Este vocabulario representa las categorías de descriptores locales